教师教案 · D02 定点头限位:机械臂贴桌作业的安全边界
这节课的主线:先让学生用手“摸”到边界(arm3d 拖关节),再用数据“说清”边界(限位数据库的临界角、接触侧、离桌距离),最后形成一条可执行的安全规则。不是背表格,而是用数据解释手感。
一、教学目标
| 维度 | 目标 | 可观察证据 |
|---|---|---|
| 知识 | 能解释定点头、临界角、接触侧与 45° 安全上限。 | 学案概念题正确 ≥3/4 |
| 技能 | 能在 arm3d 中拖出 3 个姿态,并从数据库读出 3 行限位数据。 | 3 行完整记录 |
| 思维 | 能用“哪个部位先碰、离 45° 还有多少”判断安全/危险。 | 判断理由有数据 |
| 素养 | 建立“数据 → 规则 → 真机安全”的意识,不凭感觉压低机械臂。 | 1 条可执行安全规则 |
二、课前 5 分钟检查
| 检查项 | 怎么做 | 出问题怎么办 |
|---|---|---|
| arm3d 是否显示 | 打开 lesson-hs.html,顶部 3D 机械臂能拖动/转视角 | 按 Ctrl+Shift+R;仍空白就用纸面限位表 |
| 限位数据库 | 下方 iframe 能出现统计卡、图表、表格 | 点“独立窗口打开”或检查 8790/8788 |
| 投影 | F11 全屏;浏览器 125%–150% | 表格字太小就放大,不要改页面 |
| 安全 | 真机急停、立柱、桌面距离、臂下无人 | 没有真机就全用仿真,不影响本课 |
三、课堂呈现总览
先动手,再读数,最后定规则0–5′导入:机械臂能不能把夹爪压到桌面?
5–15′arm3d 手动掰臂:拖 3 组姿态,找“快贴桌”
15–22′看数据库总览:限位点 / 方向 / 临界角
22–32′读 3 行:方向 / 接触侧 / 工具轴 / 离桌距离
32–40′判姿态 + 设计 1 条安全贴桌规则
40–45′总结:数据 → 规则 → 真机安全
四、逐段教师话术与操作
| 时间 | 教师话术(可直接念) | 屏幕 / 操作 | 学生做什么 | 观察证据 |
|---|---|---|---|---|
| 0–5′ | “机械臂能不能把夹爪直接压到桌面上?为什么‘定点头’转到一个角度就会碰?先别查资料,凭感觉猜。” | 打开高中课,指顶部 arm3d;板书:定点头、临界角、接触侧。 | 写下 2 个猜想。 | 2 条猜想 |
| 5–15′ | “现在你们自己掰。拖动滑杆或机械臂,让夹爪慢慢靠近桌面;不要一下子压下去,观察哪个部位先接近桌面。” | arm3d 课程模式:拖 J1–J6 / 升降 / 夹爪;看底部滑杆和数据面板。 | 记录 3 组姿态:J1–J6、TCP、估算离桌、判断。 | 学案表 2 |
| 15–22′ | “你们的‘手感’对不对?看数据库的 5 个统计卡:限位点、覆盖方向、最小/最大临界角、更新时间。” | 滚到限位数据库;指顶部统计卡。 | 记录 4 个数。 | 学案表 1 |
| 22–32′ | “临界角越小,说明越接近贴平桌面。接触侧告诉你:是相机、小臂、夹爪还是电机先碰。工具轴和相机光轴不是一回事。” | 点表格 3 行;逐列解释;指 45° 虚线。 | 完成 3 行记录。 | 学案表 3 |
| 32–40′ | “如果临界角小于 45°,这个姿态还能直接用吗?哪个部位先碰?离安全上限还有多少?请写一条别人能照着做的规则。” | 图表 / 详情;追问“先碰哪里”。 | 判断安全/危险;设计 1 条安全贴桌动作。 | 学案表 4/5 |
| 40–45′ | “数据不是用来背的,是用来定规则的。缺失的方向怎么办?换夹爪/换相机后要重新标定哪些点?” | 回到板书:数据 → 规则 → 真机安全。 | 写 1 条补测建议;完成自评。 | 学案第 6 题 |
五、课堂视觉素材
投影时指给学生看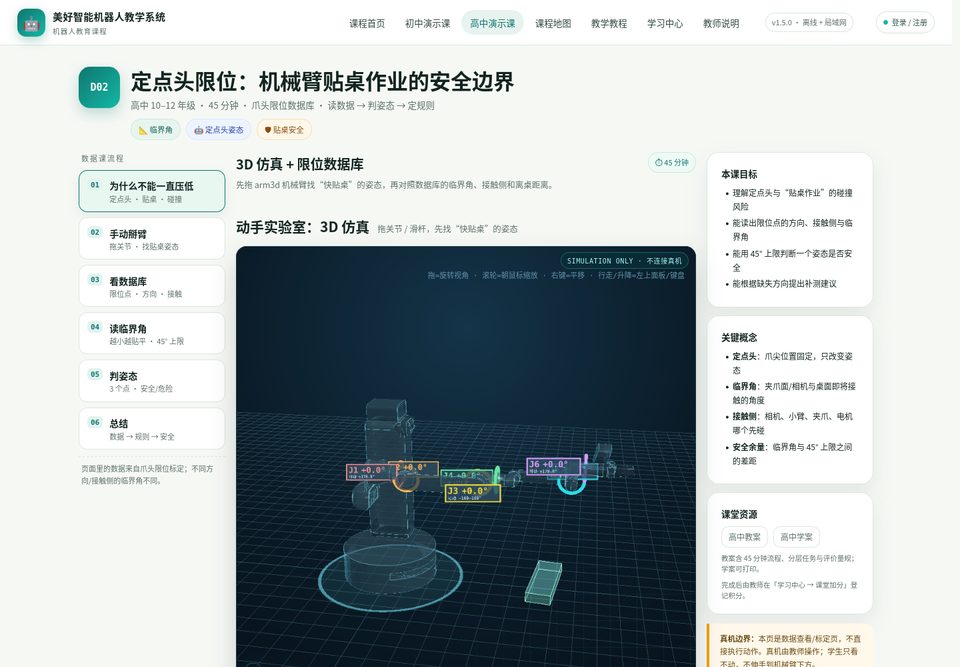
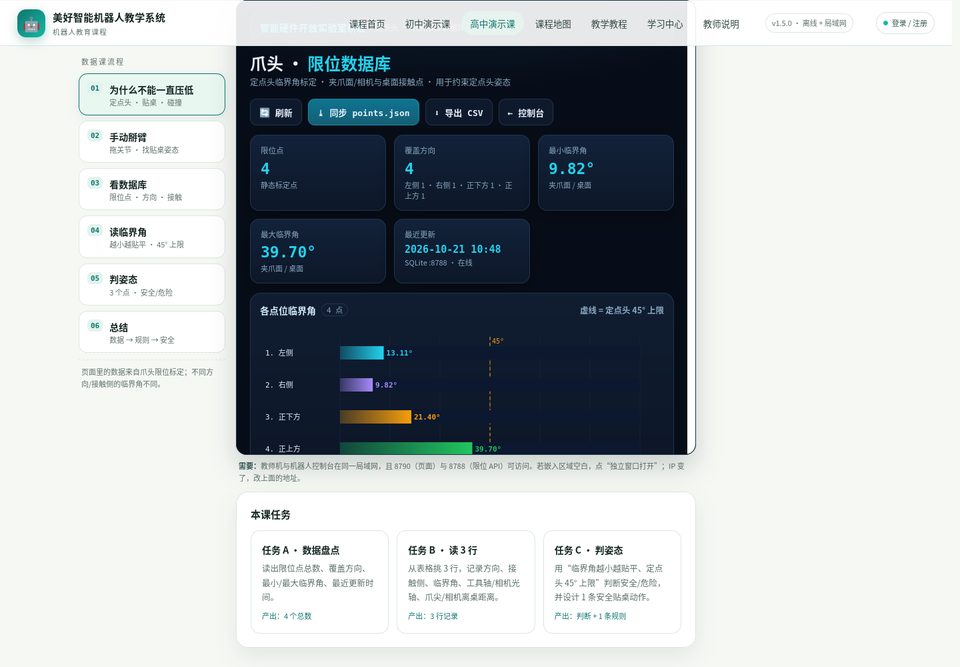
六、板书 / PPT 结构建议
| 顺序 | 页面标题 | 放什么 |
|---|---|---|
| 1 | 机械臂能压到桌面吗? | 一张“贴桌姿态”的侧视图 + 三个词:定点头 / 临界角 / 接触侧 |
| 2 | 先用手找边界 | arm3d 截图 + 3 组姿态记录表 |
| 3 | 再用数据说清楚 | 限位数据库截图 + 45° 虚线 |
| 4 | 哪个部位先碰? | 相机 / 小臂 / 夹爪 / 电机 四个接触侧图标 |
| 5 | 安全规则 | “方向 + 距离 + 角度上限 + 先检查哪个接触侧” |
七、课堂提问链
- 定点头时,爪尖位置不变,为什么还会碰?
- 临界角越小,说明什么?
- 同样是 30°,为什么左侧和正下方的接触侧可能不同?
- 45° 是绝对安全吗?还要看哪些距离?
- 如果数据库缺少“正上方”的点,你敢让机械臂贴桌吗?
- 换一个更长的夹爪,哪些数据会变?
八、分层与差异
| 层次 | 任务 | 支持 |
|---|---|---|
| 基础 | 拖 3 组姿态 + 读 3 行限位数据。 | 同伴互助 + 表格样例 |
| 进阶 | 用 45° 上限判断 2 个姿态,说明先碰部位。 | 判断卡 |
| 挑战 | 找出缺失方向,设计补测方案。 | 开放任务卡 |
九、安全与边界
学生只操作仿真,不手动掰真机。真机由教师操作:先升立柱、从上往下接近、手不离急停、臂下无人;学生保持 ≥1.2m。任何贴桌动作先在仿真/低速下验证。
十、评价与作业
| 维度 | 优秀(3) | 合格(2) | 待改进(1) |
|---|---|---|---|
| 动手探索 | 3 组姿态有对比、有判断 | 完成 3 组 | 只摆 1 组 |
| 数据阅读 | 3 行完整且能解释列名 | 记录基本完整 | 漏列/抄错 |
| 安全判断 | 能指出接触侧与安全余量 | 能判断安全/危险 | 凭感觉 |
| 规则表达 | 写出可执行的安全规则 | 能复述 45° 上限 | 无规则 |
作业:把 3 行数据画成“方向—临界角”柱状图,画出 45° 线;查一查相机光轴与工具轴的区别。
教师备注:本课的“手感”和“数据”必须对上。学生先拖、先猜,再查数据库;不要一开始就讲表格。最后一定要回到“哪条规则能保护真机”。