教师教案 · D01 机器人朋友见面会:握手 · 对话 · 带路
这节课不是“讲完所有知识”,而是让学生第一次感受到:机器人做事有一条共同链路——感知 → 决策 → 执行。教师是“主持人 + 安全员”,学生是“操作员 + 记录员 + 提问者”。
一、教学目标
| 维度 | 目标 | 可观察证据 |
|---|---|---|
| 知识 | 能说出“感知—决策—执行”在握手、对话、带路三个任务中的具体表现。 | 学案第 1 题正确 ≥ 2/3 |
| 技能 | 能调整接近距离/握力并记录现象;能用一句完整的话向机器人提问。 | 2 组参数记录 + 1 次有效提问 |
| 思维 | 能解释“为什么路径不是直线”“为什么答错要补知识库”。 | 课堂追问回答有因果 |
| 素养 | 建立“先仿真、后真机”的安全习惯;不伸手、不触碰控制台。 | 安全教育确认 + 学案自评 |
二、课前 5 分钟检查
| 检查项 | 怎么做 | 出问题怎么办 |
|---|---|---|
| 3D 仿真是否显示 | 打开 lesson.html,看顶部 arm3d 是否有机械臂 | 按 Ctrl+Shift+R;仍空白则直接讲下方握手图 |
| 投影比例 | F11 全屏,浏览器缩放 125%–150% | 文字太小就放大,不要改页面结构 |
| 学习中心 | 学生先登录/注册,页头出现“姓名 + 积分” | 不登录也能上课,只是不计积分 |
| 真机(可选) | 急停可达、立柱高度、桌面距离、臂下无人 | 没有真机就全用仿真,不影响本课 |
三、课堂呈现总览
先看整体,再按段落推进0–5′导入:机器人朋友登场,提出三个问题
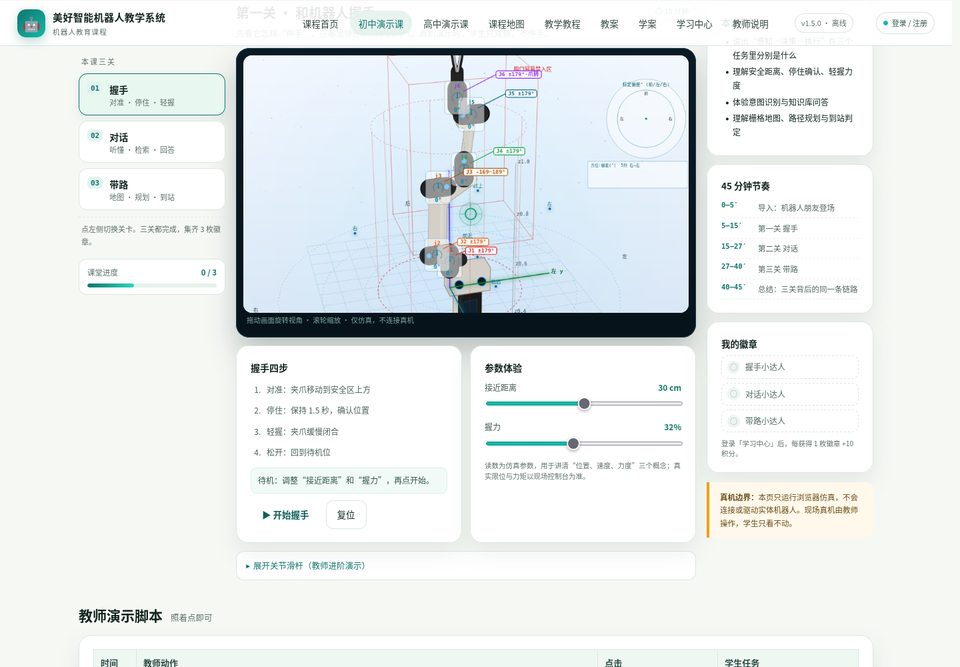
5–15′第一关 握手:对准 → 停住 → 轻握 → 松开
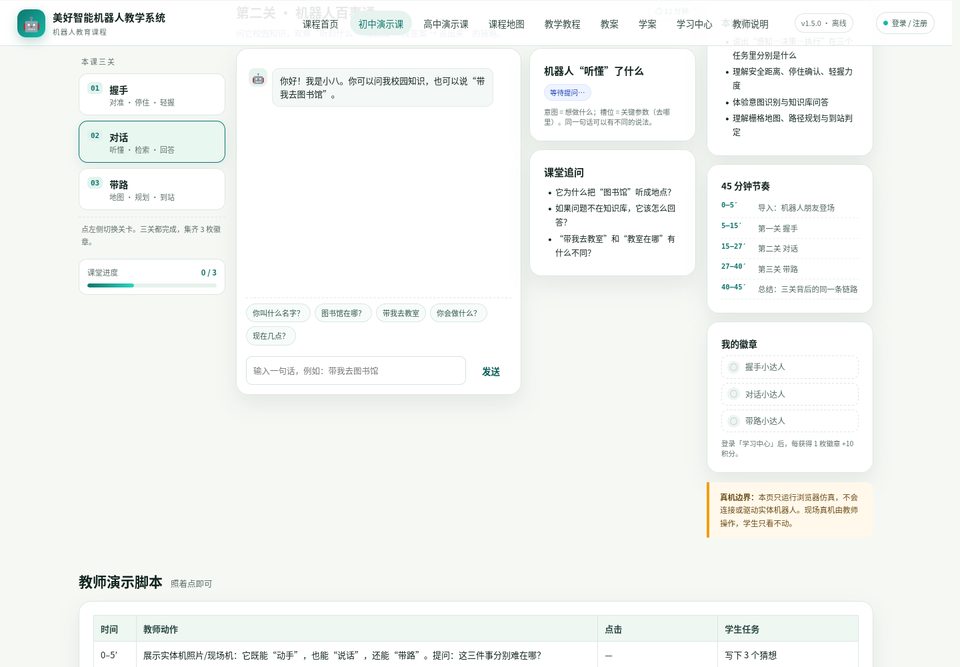
15–27′第二关 对话:听懂 → 查知识 → 回答
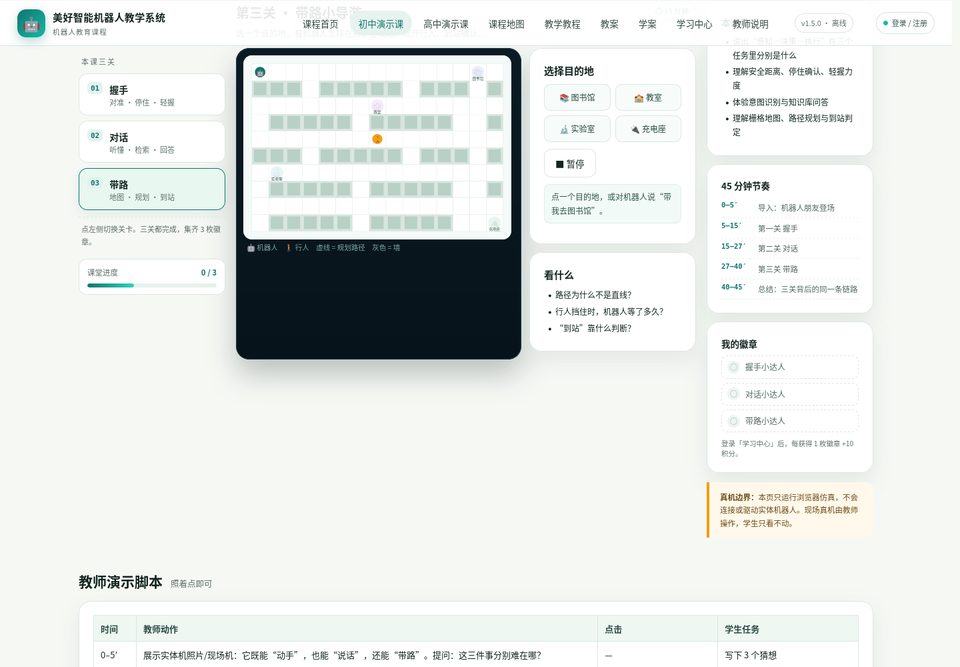
27–40′第三关 带路:地图 → 路径 → 到站
40–45′总结:三关共用的“感知—决策—执行”
四、逐段教师话术与操作
| 时间 | 教师话术(可直接念) | 屏幕 / 操作 | 学生做什么 | 观察证据 |
|---|---|---|---|---|
| 0–5′ | “今天不急着写程序。先看一位新朋友:它会握手、会回答问题,还会带路。你们觉得,这三件事分别难在哪?” | 打开首页,指顶部 3D 机械臂;再进入 D01。板书三个词:感知、决策、执行。 | 写下 3 个猜想,同桌交流 1 分钟。 | 3 条猜想 |
| 5–15′ | “握手不是越用力越友好。先对准,再停住 1.5 秒确认,最后轻握。你们调‘接近距离’和‘握力’,看机械臂哪里变了。” | 点“开始握手”;演示一次完整四步;再请学生调参数。强调真机不伸手。 | 记录 2 组“距离 / 握力 → 现象”;完成握手徽章。 | 学案表 1 |
| 15–27′ | “它真的听懂了吗?看右边:它先猜‘你想做什么’(意图),再找‘关键信息’(槽位),最后去知识库找答案。” | 点 3 个快捷问题;展示意图/槽位/置信度;故意问一个知识库没有的问题。 | 记录 3 个意图、1 个答不上来的问题,补 1 条知识。 | 学案表 2 |
| 27–40′ | “现在让它带路。先别点,猜一猜它会走哪条线?为什么不是直线?” | 抽 2 个目的地,让学生先指路线再点;观察行人阻挡后的等待/绕行。 | 画一条路径,标出绕行点与“到站”的判断依据。 | 学案图 1 |
| 40–45′ | “三关看起来不一样,其实都是:先感知,再决策,最后执行。谁能用一句话说出其中一关的‘感知’是什么?” | 回到板书,画一条横向链路;展示学习中心积分/徽章。 | 完成学案总结题与自评;举手回答。 | 学案第 4 题 |
五、课堂视觉素材
投影时指给学生看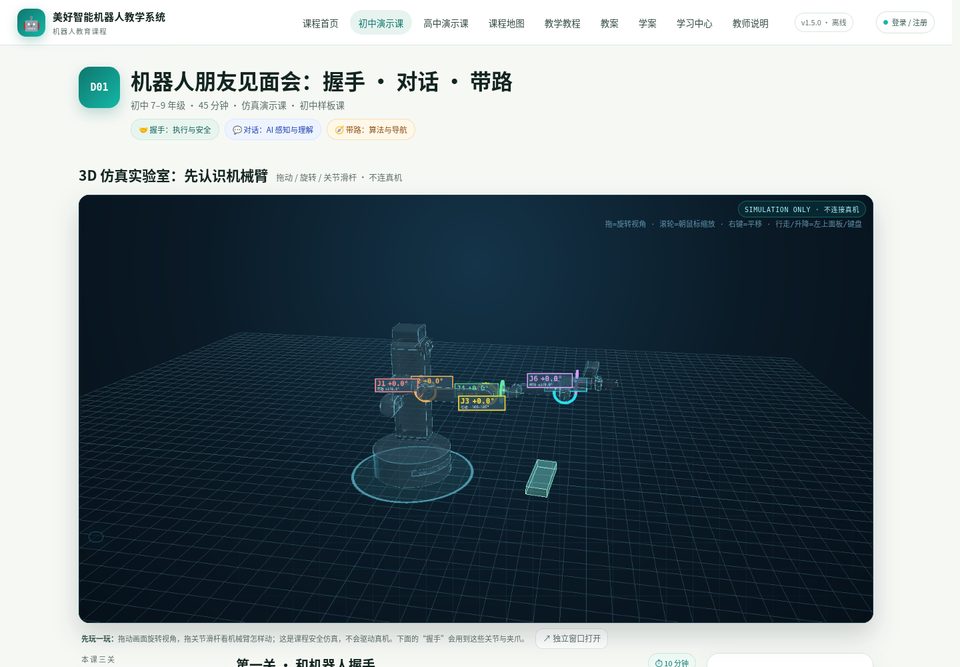
六、板书 / PPT 结构建议
| 顺序 | 页面标题 | 放什么 |
|---|---|---|
| 1 | 机器人朋友见面会 | 3D 机械臂截图 + 三个任务:握手 / 对话 / 带路 |
| 2 | 握手:位置、速度、力度 | 四步图:对准 → 停住 → 轻握 → 松开;安全距离 |
| 3 | 对话:它听到了什么 | 一句话 → 意图 → 槽位 → 知识库 → 回答 |
| 4 | 带路:地图、路径、到站 | 栅格图 + 绿色路径 + 行人绕行 |
| 5 | 三关的共同点 | 感知 → 决策 → 执行(横向链路图) |
七、课堂提问链
- 机器人怎么知道你的手在哪里?(感知)
- 为什么先停住再握,而不是直接合上?(安全确认)
- “图书馆在哪”和“带我去图书馆”有什么不同?(问答 vs 任务)
- 知识库没有的问题,它应该怎么回答?(拒识 / 补库)
- 路径为什么不是直线?(障碍、可通行、代价)
- 三关里,哪一步是“决策”?(让学生自己归类)
八、分层与差异
| 层次 | 任务 | 支持 |
|---|---|---|
| 基础 | 完成三关,填写 3 张记录表。 | 同伴互助 + 教师巡视 |
| 进阶 | 解释“参数变化 → 现象变化”;给知识库补 2 条校园问答。 | 追问卡 |
| 挑战 | 设计“校门 → 图书馆 → 充电座”的带路任务,标 3 个失败点。 | 开放任务卡 |
九、安全须知(必须宣读)
1. 学生与真机保持 ≥1.2m,真机动作时手不伸入工作区。
2. 真机只做空载慢速演示,夹爪不夹人、不夹笔、不夹衣服。
3. 教师手不离急停;先升立柱、再前伸;指尖离桌面 ≥1cm。
4. 仿真中的“握手”是动画,不代表可以伸手到真机夹爪里。
2. 真机只做空载慢速演示,夹爪不夹人、不夹笔、不夹衣服。
3. 教师手不离急停;先升立柱、再前伸;指尖离桌面 ≥1cm。
4. 仿真中的“握手”是动画,不代表可以伸手到真机夹爪里。
十、评价与作业
| 维度 | 优秀(3) | 合格(2) | 待改进(1) |
|---|---|---|---|
| 观察记录 | 有参数、有现象、有对比 | 记录完整但缺对比 | 记录零散 |
| 概念理解 | 能用自己的话解释三关共同链路 | 能复述关键词 | 混淆感知与执行 |
| 提问质量 | 问题明确、可验证、能追问 | 能提出一个问题 | 依赖同伴 |
| 安全规范 | 主动提醒他人、全程遵守 | 经提醒后遵守 | 多次越界 |
作业:把“机器人答不上来”的问题整理成班级知识库;用手机拍一段 30 秒校园路线,回校画成栅格图。
教师备注:本课是“样板课”,重点不是讲完所有知识,而是让教师体验一套可复制的流程:情境 → 仿真 → 记录 → 对照真机 → 复盘。后续 20 个项目都沿用这个流程。